在协作机器人关节模组的设计评审会上,机械工程师把3D模型旋转到关节位置:“空间只有45mm见方,需要输出0.3Nm的额定扭矩,4000rpm额定转速,还得带闭环反馈和IP防护。采购翻遍了伺服电机选型手册,进口品牌这个功率等级的价格是项目预算的三倍,国产方案要么扭矩不够,要么没有合适的编码器选项。”
在精密光学调整平台的项目中,工程师需要一台能够平滑低速运转的电机来驱动镜架微调。步进电机在低速时有明显的振动,会影响光学对准的稳定性;普通有刷电机寿命又太短,在需要数万次微调动作的实验中撑不过半年。更重要的是,平台安装空间被光学模组占据了大半,留给电机的只有42mm的框架尺寸。
在安防摄像头PTZ云台的驱动方案里,工程师面对的是熟悉的“不可能三角”:扭矩要够大,才能在大风环境下稳定锁定画面;运动要平滑,才能在低速转动时不出现周期性顿挫;体积要够小,才能塞进摄像头的紧凑外壳里。市面上大多数42mm BLDC电机在这三者之间只能做到“二选一”。
这些场景的共同问题是:在42mm框架尺寸的硬约束下,同时满足“高扭矩密度”、“低齿槽平滑运动”、“闭环控制能力”和“工业环境适应性”四个条件,市面上能选的电机寥寥无几。
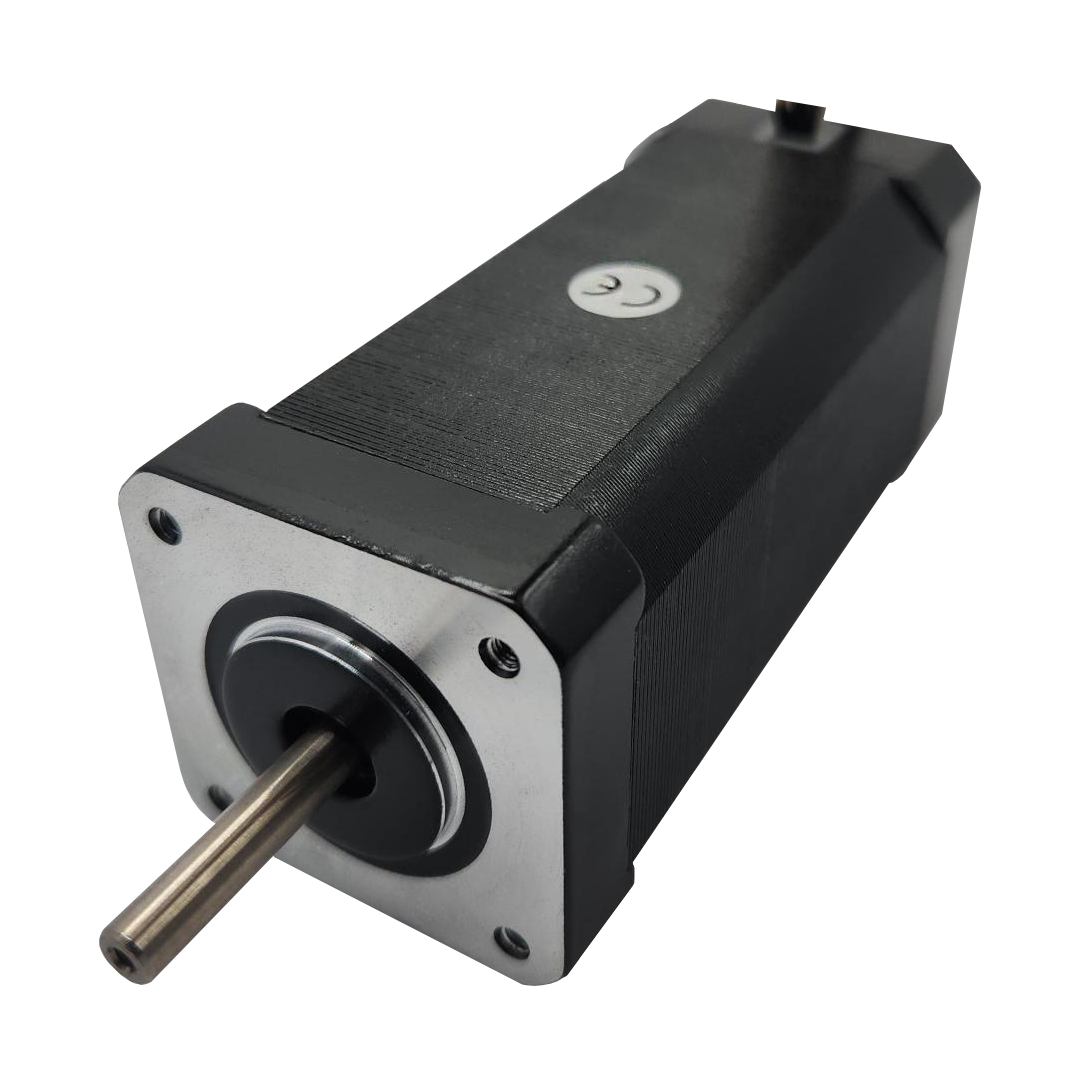
Orbex 的 EC42100-48 无刷直流电机,就是为回答这个“四重约束”而设计的。42mm框架尺寸、100W额定功率、0.3Nm额定扭矩、0.6Nm峰值扭矩,配合钕铁硼磁铁带来的高扭矩密度、低齿槽运动特性和可选4096计数GMR编码器,以及IP51防护等级和850g轻量化设计,让它在紧凑伺服驱动场景中找到了一个难以被替代的定位——同尺寸下功率最高,同功率下体积最小。
Orbex Group 专注于精密运动控制解决方案,其 EC 系列无刷直流电机以“高扭矩、低成本”为定位,覆盖从25W到100W的功率范围,广泛应用于机器人、安防、包装、通信和国防等领域。作为 Orbex 在中国的进口经销商,我们为国内客户提供 EC42100-48 全系列原装进口产品、编码器配套以及针对紧凑伺服驱动场景的选型支持。
一、42mm框架里的100W:0.3Nm额定扭矩如何改变“能做与不能做”
EC42100-48 最核心的差异化,在于它在 42mm框架尺寸和 100mm机身长度内实现的 100W额定功率和 0.3Nm额定扭矩。
先看一组对比:同系列 EC4240-48(25W)的额定扭矩为0.07Nm,EC4260-24(60W)的额定扭矩为0.12Nm。EC42100-48 将额定扭矩提升到了 0.3Nm——是25W版本的4.3倍,是60W版本的2.5倍,而框架尺寸完全一致。
这意味着什么? 对于需要驱动较大惯量负载的应用——例如机器人关节的直驱方案、重型安防云台、精密光学平台的俯仰轴——EC42100-48 在不需要增加电机安装空间的前提下,提供了可以直接驱动中等负载的扭矩输出。配合 0.6Nm的峰值扭矩,它可以在短时间内承受启动冲击或突加负载,而不需要额外的减速器来“放大”扭矩。
实现这一点的关键,在于 钕铁硼(NdFeB)磁铁配置。官方将“Low cost NdFeB magnets”列为首要特性。钕铁硼是目前商用永磁材料中磁能积最高的一类,在同等体积下提供更强的气隙磁密,从而在相同绕组电流下产生更大的扭矩。对于42mm框架的BLDC电机而言,这种磁铁配置是在有限体积内挤出100W功率的工程基础。
二、低齿槽运动:从“能转”到“转得稳”的分界线
EC42100-48 的 低齿槽运动(Low Cogging) 特性,是它在伺服应用场景中区别于普通BLDC电机的关键。
官方描述为“Smooth, low-cogging motion”。齿槽效应是永磁电机在低速运转时因磁极与齿槽相互作用产生的周期性转矩波动,它会直接表现为速度波动和噪音。在需要平滑运动的场景——例如精密光学调整、摄像头云台、扫描机构——齿槽转矩会让画面出现周期性的“顿挫”,或者在低速扫描时产生可察觉的振动。
低齿槽运动的意义:对于需要精确速度控制或位置伺服的应用,低齿槽意味着控制系统不需要额外补偿转矩波动,位置环和速度环的增益可以设置得更高,响应带宽可以更宽。对于开环速度控制的应用,低齿槽意味着转速更均匀,噪音更低。
转子惯量:EC42100-48 的转子惯量为 96 g·cm²。虽然比小功率版本(25W:24 g·cm²)高出4倍,但对应的是100W功率等级和0.3Nm扭矩输出——在这个功率级别中,96 g·cm²属于低惯量水平。低惯量转子意味着更快的动态响应——在需要频繁启停和快速加减速的场景中,加速时间更短,控制系统的响应带宽可以更高。
三、4000rpm额定转速 + 6800rpm空载转速:速度裕量覆盖伺服需求
EC42100-48 的速度规格为:空载转速 6800 rpm,额定转速 4000 rpm。
这个速度区间覆盖了伺服应用中最常见的中高速段。4000rpm的额定转速意味着在额定扭矩输出下,电机可以持续以这个速度运行而不超过热极限。6800rpm的空载转速提供了约70%的速度裕量——在需要快速定位或高速扫描的场景中,控制系统可以利用这部分裕量进行加速和超调补偿。
24V 和 48V 两个版本:EC42100-48 提供 24VDC 和 48VDC 两种绕组选项。48V版本在同等功率下电流更低(额定电流4.55A vs. 24V版本的9.09A),意味着线损更小、驱动器选型更灵活。如果系统已经有48V母线电压,直接使用48V版本可以简化电源架构。如果系统只有24V电源,24V版本同样提供100W的额定功率,只是电流需求翻倍。
四、编码器选项:从“霍尔换向”到“4096计数闭环”
EC42100-48 的基础版本标配霍尔效应传感器,提供 120°电角度间隔的三相换向信号。霍尔传感器足以完成六步换向控制,适用于对速度精度和位置控制要求不高的场景——例如风扇、泵、简单的传送带驱动。
但如果您的应用需要闭环速度控制或位置控制,基础版的霍尔传感器就不够了。这时 EC42100-48-E(带编码器版本) 是更合适的选择。
编码器规格:
| 参数项 | 规格 |
|---|---|
| 技术类型 | GMR(巨磁阻)磁编码器 |
| 输出通道 | A+、B+、Z+、A-、B-、Z-(差分输出,抗干扰能力强) |
| 分辨率 | 4096 计数/转 |
| 供电 | 5 VDC ±10% |
| 工作温度 | -40°C 至 +150°C |
以上编码器规格基于Orbex官方产品页面整理。
4096计数/转意味着电机每转一圈可以分辨出4096个位置增量,对应约 0.088°的机械角度分辨率。对于需要精确定位的应用——例如机器人关节、光学调整架、自动对焦机构——这个分辨率水平足以实现亚度级的位置控制。
GMR技术的优势在于宽温度范围和抗污染能力。传统的光学编码器在高温或粉尘环境下容易失效,而GMR磁编码器依靠磁场变化工作,在 -40°C 到 +150°C 的范围内都能保持稳定输出。对于户外安防设备、工业现场和车载应用,这是一个实用的可靠性优势。
五、IP51防护 + 850g轻量化:从实验室到现场的“即装即用”
EC42100-48 的 IP51防护等级,是它在同类产品中容易被忽视但实际影响很大的一个规格。
IP51的含义:防尘等级5——不能完全防止粉尘进入,但进入的粉尘量不足以影响电机的正常运行;防水等级1——垂直方向滴水不会造成有害影响。这意味着 EC42100-48 可以应对非密封环境中的粉尘和偶尔的凝露,而不需要额外的防护外壳。
对于包装机械、机器人、安防摄像头等应用场景,IP51提供了一个 “够用且不增加成本和体积” 的防护水平。如果您的应用需要更强的防水能力(例如户外长期暴露或冲洗环境),IP51可能不够;但对于室内工业环境和有遮蔽的户外设备,IP51已经能够显著延长电机在污染环境中的使用寿命。
机械承载能力:EC42100-48 的最大径向力为28N(距法兰20mm处),最大轴向力为10N。对于需要直接驱动皮带轮、齿轮或联轴器的应用,这个承载能力覆盖了大多数中小型机械负载。
重量与尺寸:整机重量 850g,机身长度 100mm(不含轴),框架尺寸 42mm。对于100W功率等级的BLDC电机而言,850g属于轻量化水平——这得益于钕铁硼磁铁的高磁能积和优化的磁路设计,使得电机在保持高扭矩密度的同时不需要过重的铁芯和外壳。
六、主要技术参数速查
| 参数项 | 24V版本(P/N 100088) | 48V版本(P/N 100114) |
|---|---|---|
| 额定电压 | 24 VDC | 48 VDC |
| 空载转速 | 6800 rpm | 6800 rpm |
| 额定转速 | 4000 rpm | 4000 rpm |
| 额定功率 | 100 W | 100 W |
| 额定扭矩 | 0.3 Nm | 0.3 Nm |
| 峰值扭矩 | 0.6 Nm | 0.6 Nm |
| 额定电流(峰值) | 9.09 A | 4.55 A |
| 峰值电流(峰值) | 18.18 A | 9.09 A |
| 线-线电阻 | 0.28 Ω | 0.28 Ω |
| 电感 | 0.45 mH | 0.45 mH |
| 扭矩常数 Kt | 0.033 Nm/A | 0.066 Nm/A |
| 反电动势常数 Ke | 3.5 V/krpm | 7 V/krpm |
| 框架尺寸 | 42 mm | 42 mm |
| 机身长度 | 100 mm | 100 mm |
| 重量 | 850 g | 850 g |
| 转子惯量 | 96 g·cm² | 96 g·cm² |
| 绕组类型 | 3相 | 3相 |
| 霍尔传感器 | 120°电角度间隔 | 120°电角度间隔 |
| 极数 | 8 | 8 |
| 绝缘等级 | B | B |
| 防护等级 | IP51 | IP51 |
| 最大径向力 | 28 N @ 20mm from flange | 同左 |
| 最大轴向力 | 10 N | 同左 |
| 编码器选项 | EC42100-E,GMR,4096计数,-40~+150°C | 同左 |
七、定制选项:当标准版“差一点”的时候
EC42100-48 的标准版已经覆盖了大多数紧凑伺服场景的核心需求,但 Orbex 同时提供了一系列定制选项,用于解决标准版无法完全匹配的特殊工况:
定制绕组:调整匝数和线径,匹配特定的电压和转速要求。Orbex 的工程团队曾通过多轮绕组迭代,确保电机满足精确的规格要求。
保持制动器:在断电时锁定轴位置,适用于垂直安装或需要保持位置的场合。
反馈选项:除了标准GMR编码器,可提供其他类型的反馈传感器。
无框选项:移除外壳,将定子和转子直接集成到您的机械结构中。
行星齿轮减速器:集成行星齿轮减速器,在相同电机体积下获得更高的输出扭矩。Orbex 的工程团队曾将 EC 系列电机与两级行星减速器集成,通过定制轴设计实现直接安装,消除了昂贵的转接板和内部联轴器。
连接器:定制线缆长度和连接器类型。
轴和安装方式:定制轴径、轴长、键槽和法兰安装尺寸。
现货供应:EC42100-48 系列目前现货库存超过300,000台,官方描述为“in stock and ready to ship”。对于需要快速样品验证或中小批量试产的项目,现货供应意味着不需要等待数周的交期,可以立即开始集成测试。
八、EC42100-48 在 Orbex EC 系列产品线里怎么选
Orbex 的 EC 系列 BLDC 电机覆盖了从25W到100W的功率范围,EC42100-48 的定位非常清晰:
| 型号 | 功率 | 框架尺寸 | 额定扭矩 | 核心定位 |
|---|---|---|---|---|
| EC4240-48 | 25 W | 42 mm | 0.07 Nm | 紧凑空间、预算敏感、基础伺服驱动 |
| EC4260-24 | 60 W | 42 mm | 0.12 Nm | 同尺寸更高功率,中等扭矩裕量 |
| EC42100-48 | 100 W | 42 mm | 0.3 Nm | 同尺寸最高功率,直接驱动中等负载 |
一句话选型:如果您的工作场景是 “空间只有42mm、需要伺服级控制、扭矩需求超过EC4260-24的0.12Nm,但不希望增加电机体积” ,EC42100-48 在42mm框架内给出了当前可获得的最高功率和扭矩输出。如果您的负载需要更大的扭矩裕量,可以在 EC42100-48 基础上集成行星齿轮减速器,在相同体积下获得更高的输出扭矩。
九、EC42100-48 的典型应用场景
机器人关节与末端执行器:42mm框架尺寸适合集成到协作机器人或小型工业机器人的关节模组中。0.3Nm的额定扭矩可以直接驱动中等负载的关节,配合减速器可以覆盖更广的负载范围;带编码器版本的4096计数分辨率满足关节位置闭环控制的需求。官方将 Robotics 列为应用场景之一。
安防摄像头云台与PTZ机构:平滑、低齿槽的运动特性直接对应云台对画面稳定性的要求。100W的功率等级可以驱动重型摄像机和大口径镜头。IP51防护等级应对室内和遮蔽户外环境中的粉尘和凝露。官方将 Security and CCTV 列为应用场景之一。
包装机械的送料与定位机构:100W的功率等级覆盖中型送料辊、分拣推杆、标签剥离机构等执行单元的驱动需求。IP51防护应对包装车间的粉尘环境。带编码器版本用于需要精确定位的送料和裁切动作。官方将 Packaging 列为应用场景之一。
国防与航空航天地面设备:850g的轻量化设计和-40°C至+150°C的编码器工作温度范围,适合车载、舰载和野外环境中的执行机构驱动。官方将 Defense 列为应用场景之一。
通信设备与天线指向机构:4000rpm的额定转速和低惯量转子适合需要快速调整指向的天线云台。霍尔传感器版本即可完成基本的换向控制,编码器版本用于需要精确指向角度的应用。官方将 Communications 列为应用场景之一。
精密光学调整平台:低齿槽运动特性适合需要平滑低速运动的镜架微调和扫描机构。0.3Nm的额定扭矩足以驱动中型光学调整架的俯仰和偏航轴。带编码器版本的4096计数分辨率满足亚度级的位置控制需求。
即刻行动
EC42100-48 的核心价值可以用一句话概括:用42mm的框架尺寸和100W的功率等级,在“空间、扭矩、精度、环境”四重约束之间找到一个真正可用的平衡点。
42mm的“方寸之间”,如何塞进一台4000rpm、25W的伺服级动力?——Orbex EC4240-48 无刷直流电机,为紧凑空间里的精密控制而生
42mm的框架,60W的“力气”——Orbex EC4260-24 无刷直流电机,紧凑空间里的“高扭矩密度”方案