在无人机三轴云台的设计评审会上,机械工程师指着3D模型说:“俯仰轴安装空间只有45mm见方、17mm高度,但需要输出至少60 mNm的连续扭矩——因为搭载的是全画幅相机加长焦镜头,比普通云台载荷重了将近一倍。EC4509的25 mNm不够用,更大的电机又塞不进这个高度。”
在手持稳定器的电机选型中,产品经理面对一个熟悉的“不可能三角”:电机要足够薄,才能塞进握持手柄;要足够轻,才不会让用户拍十分钟就手腕发酸;扭矩要足够大,才能稳稳带动全画幅微单加镜头的重量。EC4509在“够薄”和“够轻”上做到了极致,但25 mNm的连续扭矩在全画幅载荷面前只能勉强应付;EC4527的63W功率足够,但27mm的厚度让手柄直径失控。
在小型机器人关节和精密光学调整平台的设计中,工程师需要在一个比高尔夫球大不了多少的空间里集成一台能够精确控制角度的电机。EC4509的9mm厚度提供了极致的紧凑性,但当负载需要持续的中等扭矩输出时,25 mNm的连续扭矩很快就会触到热极限;而如果选择更厚的电机,整个机械结构的尺寸链就要重新设计。
这些场景的共同问题是:在43mm直径的扁平封装内,当EC4509的25 mNm连续扭矩“差一点够用”、EC4527的27mm厚度“多了一点占空间”时,有没有一款电机能在这个“中间地带”给出真正匹配的答案?
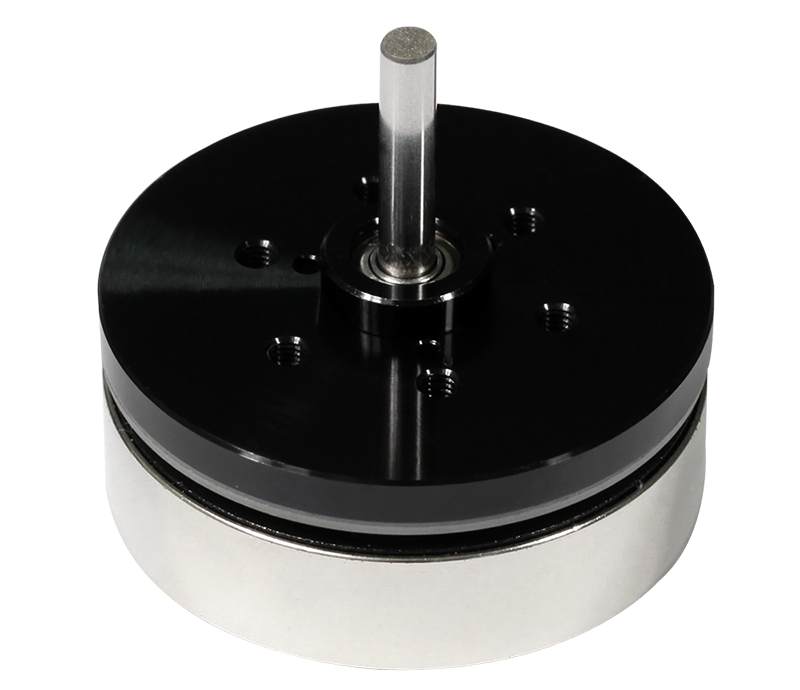
Orbex 的 EC4516 扁平无刷直流电机,就是为回答这个“中间地带”而设计的。它在 43mm直径的扁平封装内,将高度从EC4509的9mm增加到 16mm,功率从8–12W提升到 15–22W,连续扭矩从18.7–25 mNm跃升到 54–66 mNm,而重量仅从57克增加到 75克——用7mm的高度代价,换来了连续扭矩翻倍以上的工程回报。
Orbex Group 总部位于美国德克萨斯州奥斯汀,专注于精密运动控制解决方案,其 BLDC 扁平电机系列以“紧凑、平滑、可定制”为定位,直径覆盖45mm、60mm和90mm,功率范围从8W延伸至180W。作为 Orbex 在中国的进口经销商,我们为国内客户提供 EC4516 全系列原装进口产品、编码器集成配套以及针对紧凑型扁平驱动场景的选型支持。
一、16mm厚度,66 mNm连续扭矩:在“极致扁平”和“足够有力”之间找到平衡点
EC4516 最核心的差异化,在于它在 43mm直径、16mm高度的扁平封装内实现的 15–22W额定功率和 54–66 mNm最大连续扭矩。
16mm高度是什么概念? 相比EC4509的9mm,EC4516增加了7mm——不到一枚一元硬币的直径。而在这个“增加了一枚硬币厚度”的空间里,EC4516 将最大连续扭矩从EC4509的25.0 mNm提升到了66.0 mNm(36V版本),扭矩输出提升超过2.6倍。
与同系列EC4509的对比:
| 对比项 | EC4509(9mm) | EC4516(16mm) | 提升幅度 |
|---|---|---|---|
| 直径 | 43 mm | 43 mm | 相同 |
| 高度 | 9 mm | 16 mm | +7 mm |
| 重量 | 57 g | 75 g | +18 g |
| 额定功率 | 8–12 W | 15–22 W | 约2倍 |
| 最大连续扭矩 | 18.7–25.0 mNm | 54.0–66.0 mNm | 约2.6–3倍 |
| 堵转扭矩 | 58.0–108.8 mNm | 299.3–377.5 mNm | 约3.5–5倍 |
| 空载转速 | 7,800–8,130 rpm | 4,300–4,760 rpm | 降低(更适合精密控制) |
| 转子惯量 | 52.3 g·cm² | 92.5 g·cm² | 增加(更高功率的自然结果) |
以上对比基于Orbex官方EC4509和EC4516产品规格整理。
这个“中间地带”的工程意义:对于无人机云台和手持稳定器,EC4516 在不显著增加安装空间直径的前提下,提供了足以驱动全画幅相机载荷的连续扭矩。75克的重量相比EC4509的57克仅增加18克,但对于需要更大扭矩裕量的应用,这个重量代价是完全值得的——因为它避免了“换更大直径电机→重新设计机械结构→整机重量失控”的连锁反应。
二、三种绕组配置:从24V到36V,匹配不同系统电压
EC4516 提供三种标称电压的绕组配置,对应不同的电压-转速-扭矩特性:
| 参数项 | 2000004(24V) | 2000005(12V) | 2000006(36V) |
|---|---|---|---|
| 额定功率 | 15.7 W | 15.4 W | 21.7 W |
| 标称电压 | 24 VDC | 12 VDC | 36 VDC |
| 空载转速 | 4,300 rpm | 4,370 rpm | 4,760 rpm |
| 空载电流 | 120 mA | 200 mA | 78 mA |
| 堵转扭矩 | 299.3 mNm | 304.3 mNm | 377.5 mNm |
| 堵转电流 | 5.9 A | 10.0 A | 5.4 A |
| 最大效率 | 75% | 75% | 80% |
| 名义转速 | 2,900 rpm | 2,800 rpm | 3,290 rpm |
| 最大连续扭矩 | 54.0 mNm | 55.0 mNm | 66.0 mNm |
| 最大连续电流 | 1.3 A | 2.2 A | 0.9 A |
| 反电动势常数 | 5.47 V/krpm | 2.70 V/krpm | 7.45 V/krpm |
| 扭矩常数 | 52.21 mNm/A | 25.79 mNm/A | 71.17 mNm/A |
以上参数基于Orbex官方产品资料整理。
三绕组如何选?
36V版本(2000006) :扭矩常数最高(71.17 mNm/A),连续扭矩最大(66.0 mNm),效率最高(80%),连续电流最低(0.9A)。适合36V母线系统和需要最大扭矩裕量的应用。电流需求最低意味着线损和驱动器发热最小。
24V版本(2000004) :连续扭矩54.0 mNm,连续电流1.3A。适合24V母线系统——无人机和手持稳定器中最常见的电压架构。
12V版本(2000005) :适合12V电源系统,但连续电流最高(2.2A),意味着驱动器需要承受更大的电流。适合12V电源架构且对扭矩需求适中的场景。
三、低齿槽运动 + 编码器可选:从“能转”到“转得准”
EC4516 的 低齿槽运动(Low Cogging) 特性,是它在云台和精密调整场景中区别于普通扁平电机的关键。
官方将“Smooth, low-cogging motion”列为核心卖点。齿槽效应是永磁电机在低速运转时因磁极与齿槽相互作用产生的周期性转矩波动,它会直接表现为速度波动和噪音。在云台应用中,齿槽转矩会让画面出现周期性的“顿挫”;在精密光学调整中,它会破坏微角度定位的重复性。
8极转子(4对极) 设计配合钕铁硼(NdFeB)磁铁,在扁平封装内提供了低齿槽运动特性。官方在扁平电机系列描述中特别强调“engineered to minimize cogging torque and ensure smooth rotation for stable imaging or pointing”。
积分式编码器可选:官方明确将“Integral encoder available”列为特性。对于需要精确角度控制的应用——例如无人机云台的闭环位置控制、机器人关节的角度反馈、光学调整架的微角度定位——编码器反馈是实现“指哪打哪”的前提。Orbex 提供光学或磁编码器选项,可根据应用需求选择。
霍尔效应传感器:EC4516 标配数字霍尔传感器,120°电角度间隔,支持六步换向控制。对于只需要基本换向的应用,霍尔传感器足以完成驱动;对于需要闭环控制的应用,编码器选项提供了更高精度的反馈。
工作温度范围:-40°C 至 +100°C,绕组最高允许温度为 125°C。这个温度范围覆盖了工业环境、户外设备和车载应用的工况条件。旋转方向电子可逆,控制系统可以通过换向逻辑轻松改变电机转向。
四、主要技术参数速查
| 参数项 | 规格 |
|---|---|
| 型号 | EC4516 扁平无刷直流电机 |
| 结构类型 | 扁平“煎饼式”BLDC电机 |
| 直径 | 43 mm |
| 高度 | 16 mm |
| 功率范围 | 15 – 22 W |
| 绕组选项 | 24V / 12V / 36V |
| 最大连续扭矩 | 54.0 – 66.0 mNm |
| 堵转扭矩 | 299.3 – 377.5 mNm |
| 空载转速 | 4,300 – 4,760 rpm |
| 名义转速 | 2,800 – 3,290 rpm |
| 最高效率 | 75% – 80% |
| 电机重量 | 75 g |
| 转子惯量 | 92.5 g·cm² |
| 极对数 | 8极(4对极) |
| 霍尔传感器 | 数字,120°电角度间隔 |
| 编码器选项 | 积分式编码器可选(光学/磁) |
| 工作温度 | -40°C 至 +100°C |
| 绕组最高温度 | 125°C |
| 旋转方向 | 电子可逆 |
| 核心特性 | 紧凑、低成本钕铁硼磁铁、低齿槽平滑运动、多绕组可选、编码器可选 |
| 应用领域 | 无人机、机器人、机床、分析仪器、包装、低电压应用 |
五、EC4516 在 Orbex 扁平电机系列里怎么选
Orbex 的 BLDC 扁平电机系列在43mm直径内提供了三个高度等级,EC4516 的定位非常清晰:
| 型号 | 高度 | 功率范围 | 最大连续扭矩 | 重量 | 核心定位 |
|---|---|---|---|---|---|
| EC4509 | 9 mm | 8–12 W | 18.7–25.0 mNm | 57 g | 极致扁平,最轻重量 |
| EC4516 | 16 mm | 15–22 W | 54.0–66.0 mNm | 75 g | 中高扭矩,平衡之选 |
| EC4527 | 27 mm | 34–63 W | 更高 | 更重 | 同直径最高功率 |
以上对比基于Orbex官方扁平电机分类页面整理。
一句话选型:
负载较轻、空间高度极度受限、重量预算最优先 → 选 EC4509(9mm)。
负载需要54–66 mNm的连续扭矩,但安装高度不能超过17mm → 选 EC4516(16mm)。
负载需要更大的持续扭矩输出,且安装空间允许27mm高度 → 选 EC4527(27mm)。
EC4516 的独特价值在于它填补了 EC4509(25 mNm)和 EC4527(27mm高度)之间的空白:对于需要50–66 mNm连续扭矩、但安装高度必须控制在17mm以内的应用,EC4516 是Orbex扁平电机系列中唯一能同时满足这两个条件的选择。
六、EC4516 的典型应用场景
无人机三轴云台(全画幅载荷) :43mm直径和16mm高度的扁平结构适合集成到中型无人机云台的俯仰轴或横滚轴。54–66 mNm的连续扭矩足以驱动全画幅相机加镜头模组。75克重量对续航的影响可控,但换来了充足的扭矩裕量。低齿槽运动直接对应航拍画面的稳定性要求。
手持稳定器(微单/单反载荷) :紧凑的“煎饼式”结构适合塞进手持稳定器的握持手柄内部。16mm厚度意味着手柄直径可以控制在合理范围内。54–66 mNm的连续扭矩让稳定器能够平稳驱动微单或单反加镜头的重量。低齿槽运动让低速跟拍时的画面更加平滑。
小型机器人关节:43mm直径的紧凑尺寸适合集成到小型机器人或协作机器人的关节模组中。54–66 mNm的连续扭矩配合编码器反馈,可以实现精确的角度控制和中等负载的关节驱动。工作温度范围覆盖工业环境的工况条件。
精密光学调整平台:低齿槽运动特性适合需要平滑低速运动的镜架微调和扫描机构。扁平结构适合集成到光学平台的紧凑空间中。编码器选项用于微角度定位,确保镜架调整的重复性。
低电压便携设备:12V和24V版本的绕组选项使 EC4516 成为电池直接供电便携设备的理想驱动选择。官方将“Low-voltage Applications”明确列为应用场景之一。
包装机械的微型执行机构:在需要紧凑驱动方案的包装设备中,EC4516 可用于驱动中型拨杆、分拣推杆或标签剥离机构。扁平结构适合集成到空间受限的机械结构中。
七、即刻行动
EC4516 的核心价值可以用一句话概括:用43mm直径、16mm厚度和75克重量,在EC4509的“极致扁平”和EC4527的“更高功率”之间,给出了54–66 mNm连续扭矩这个关键的“中间答案”。
9.3mN·m的扭矩,19克的体量——Orbex 100300 云台电机,在26mm的方寸里驱动更重的负载
43mm直径,9mm厚度,57克——Orbex EC4509 扁平无刷直流电机,把“动力心脏”压进最薄的空间